机器人打磨力控方案,ATI 传感器校准维护要点
ATI六维力传感器是机器人打磨力控的核心感知器件,依靠实时力反馈维持恒定打磨压力,保障工件表面加工一致性。规范开展定期校准维护,减少传感器漂移与维度串扰,持续稳定输出多维力数据,适用于铸件、复合材料、金属零部件自动化打磨产线。
1.ATI传感器机器人打磨力控应用
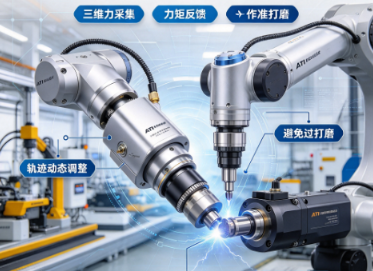
传感器安装于机器人末端法兰,实时采集X/Y/Z三维力与力矩数据,信号传输至机器人控制器。当打磨头接触工件,系统依据实时力值动态调整机器人运动轨迹,不会因工件高低起伏造成压力忽大忽小。恒定压力控制可避免过打磨、欠打磨问题,降低工件报废率。广泛用于铸件去毛刺、碳纤维复合材料打磨、汽车零部件抛光等工况,适配金属、树脂多种材质。高带宽特性可以快速响应接触力突变,规避打磨过程中的刚性碰撞,保护工件与打磨工具。
2.ATI传感器定期校准维护要点
①零点校准:每次开机或者更换工件工装后执行零点清零,消除自重带来的零点偏移,避免基础力值偏差。
②周期标定:根据使用频次确定校准周期,频繁冲击打磨工况建议每3~6个月标定一次,静态测试场景可延长至12个月。校准可使用原厂标定套件,核验各维度量程、串扰指标。
③日常外观维护:检查传感器本体、转接板有无磕碰变形,清理表面粉尘、切削液,防止腐蚀金属壳体;检查线缆外皮有无破损,接头是否松动。
④安装复检:定期复查传感器固定螺栓,防止长期振动造成松动,安装基座保持高刚性,避免共振引入噪声。
⑤存放防护:长期停机时,卸掉传感器载荷,避免弹性体长期承受预应力,存放环境保持干燥无腐蚀。
3.故障简易判断
打磨过程出现压力控制不稳定、力值跳变,优先排查零点与接线;如果各维度数据相互干扰明显,代表传感器串扰超标,需要安排专业标定。
ATI传感器机器人打磨力控应用,ATI传感器定期校准维护要点,机器人打磨属于典型动态接触作业,工件表面余量不均、工装偏差都会造成接触压力波动。搭载ATI六维力传感器,机器人实现力闭环控制,在打磨过程自动调节姿态与进给,稳定维持打磨压力,提升产品表面质量。长期使用下传感器会出现零点漂移、串扰增大,掌握定期校准维护要点,保障力控系统长期可靠运行。