智能制造柔性改造,ATI 传感器实现机器人力感知
ATI六维力传感器为机器人提供实时力与力矩感知能力,加速机器人力控技术落地,实现柔性装配、打磨去毛刺、精密检测等作业,赋能智能制造产线柔性改造,提升自动化产线适配性与加工良品率。
1.机器人力控核心实现逻辑
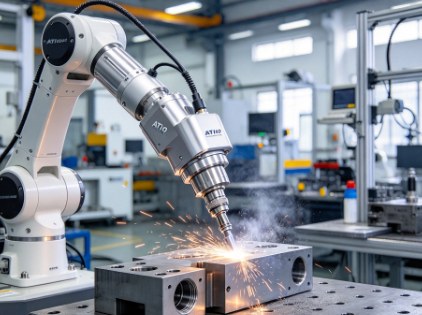
ATI六维力传感器安装于机器人末端法兰,可同步采集三维力与三维力矩数据,高速输出信号至机器人控制器。系统根据实时力值动态调整运动轨迹,不再僵硬执行预设点位。遇到工件轻微尺寸偏差时,机器人自动补偿位置,完成柔性接触作业。传感器高分辨率、高带宽特性,保障瞬时力变化快速响应,避免刚性碰撞损坏工件与设备。
2.智能制造典型应用场景
在精密装配工序,传感器监测装配接触力,完成轴承、密封圈、精密零部件的压装作业,防止压装力过大造成零件破损。在打磨、去毛刺场景,维持恒定接触压力,保证表面加工一致性。航空零部件、新能源电芯、汽车零部件产线均可使用,替代人工完成重复性精细作业。同时力学检测试验场景,依托传感器采集数据,完成产品力学性能验证。
3.产线落地带来的价值
搭载ATI传感器的力控机器人,产线换型调试更加简便,一套设备可适配多规格工件,降低产线改造投入。力感知闭环减少工件报废率,提升生产稳定性。标准化接口设计,可快速对接主流品牌机器人,缩短智能制造项目集成周期,助力工厂实现柔性自动化升级。
4.选型落地注意事项
选型需要结合最大接触力、冲击载荷、安装空间确定传感器量程。安装时做好刚性转接板,减少共振,配套屏蔽线缆降低信号噪声。使用前完成标定,保障六维力数据采集精度,保障力控动作稳定可靠。
ATI传感器加速机器人力控技术,ATI传感器赋能智能制造,工业机器人传统位置控制只能固定轨迹运行,面对工件尺寸偏差、接触受力变化时极易出现磕碰、过切等问题。搭载ATI六维力传感器,机器人可实时感知接触力大小与方向,实现力闭环控制,推动机器人力控技术规模化落地,为智能制造注入柔性感知能力。