汽车雷达传感器工作原理,如何感知障碍物?
发布时间:2026-10-15 16:37:21点击量:
车载雷达是智能驾驶辅助系统的核心感知部件,不受黑夜、雨雾光线限制。本文讲解汽车雷达传感器完整工作原理,电磁波发射反射探测流程,说明雷达如何计算障碍物距离、速度,同时介绍雷达识别障碍物的局限,帮工程人员快速理解障碍物感知逻辑。
1、车载雷达基础探测原理
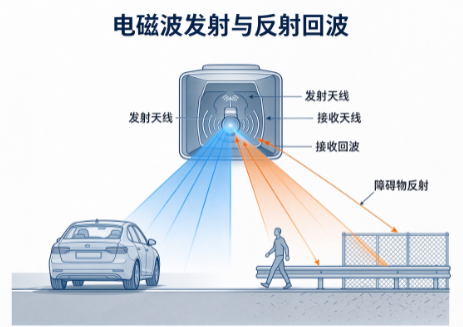
汽车雷达传感器内部发射天线向外发射高频电磁波,电磁波在空气中传播,遇到车辆、行人、护栏等障碍物之后发生反射。反射回波被雷达接收天线捕获,芯片对回波信号解析处理。雷达依靠电磁波传播的时间差、频率变化,完成目标信息测算,不需要依赖外界光照。
2、雷达获取障碍物关键信息的计算方式
雷达通过飞行时间测算障碍物与本车之间的距离;利用多普勒效应,检测电磁波频率偏移,算出障碍物相对本车的移动速度。搭配多组接收天线,还能判断障碍物所处方位角,确定目标在车辆前方、左侧还是右侧。最终输出障碍物距离、速度、方位三组核心数据。
3、雷达识别不同类型障碍物的特点
毫米波雷达对金属物体反射信号最强,识别机动车效果好;对于行人这类非金属弱反射目标,信号强度偏弱。雷达可以区分移动目标和静止物体,在暴雨、大雾、夜间环境依旧能够稳定探测。但是雷达难以分辨物体外形,无法单独识别障碍物类别,需要和摄像头数据融合。
4、雷达探测存在的局限性
雷达容易受到路面金属井盖、护栏等干扰产生杂波信号;低矮小目标识别能力有限,单独使用容易出现漏检、误报。所以在车载智驾系统中,雷达不会独立工作,通常与摄像头配合,融合两套传感器的数据,提升障碍物分类识别的准确率。雷达表面被污泥遮挡,也会削弱电磁波,降低探测性能。