柔性力传感器技术发展,赋能人机交互感知应用
发布时间:2026-10-14 11:50:15点击量:
传统刚性力传感器硬度高,很难贴合曲面、柔性接触面,限制了人机交互场景落地。本文介绍柔性力传感器研发技术路线,对比刚性测力器件差异,讲解传感原理,梳理在人机交互领域的落地场景与技术难点,展示柔性传感技术新发展方向。
1、传统刚性传感器在人机交互的局限
常规金属基底力传感器硬度高,形变范围小,只适合硬质工件接触测力。在机器人触觉、可穿戴设备、人机交互场景,接触面多为曲面、不规则外形,刚性传感器无法紧密贴合,难以感知轻柔接触力,触感生硬,很难模拟人体皮肤的触觉感知效果。
2、柔性力传感器核心研发思路
柔性力传感器采用弹性高分子基材搭配导电敏感材料,在外力按压、触碰下发生形变,敏感层电学参数随之变化,以此换算接触力大小。材料本身具备可弯曲、可拉伸特性,能够贴合不规则曲面,检测轻柔接触载荷,实现类似皮肤的触觉感知。
3、人机交互领域主要应用场景
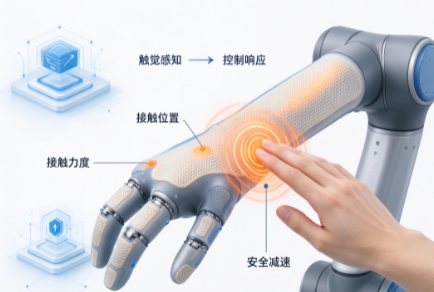
柔性力传感器作为触觉感知单元,多用于协作机器人触觉皮肤、假肢触觉反馈、穿戴式人体受力监测、人机交互触控交互界面。机器人搭载柔性传感层,可感知轻触碰,遇到人体触碰及时减速停机,实现安全人机协作;同时可检测接触位置与力度,识别不同触摸动作。
4、现存技术难点与选型要点
柔性传感器面临长期循环使用稳定性、温漂、迟滞等技术难题,反复按压后容易出现性能衰减。选型时重点关注灵敏度、循环寿命,区分静态轻触与动态触碰工况。柔性传感不适合大载荷冲击测力,主打轻柔接触检测,和工业重载测力传感器形成互补。